Well Clear에서 Well Separation으로
왜 새로운 접근이 필요한가?
Well Separation은 무엇입니까?
Well Separation은 어떻게 동작합니까?
4단계 협력 DAA 프레임워크
실 비행 실증
기반 기술 - UAAN
다음 단계 - 협력 공역
Q&A
Well Clear에서 Well Separation으로
Well Clear 에서 Well Separation 으로
A Cooperative DAA Framework for High-Density Low-Altitude Airspace

미래 항공은 드론, UAM, 유인기가 혼합된 공역일 것입니다.
하지만, 우리는 아직 드론들의 안전도 확보하지 못한 상황입니다.
우리는 먼저 드론들의 안전을 확보하기 위하여 Well Separation 이란 새로운 개념을 제안합니다.
왜 새로운 접근이 필요한가?
왜 새로운 접근이 필요한가?
왜 우리는 저고도 항공에서 새로운 접근이 필요합니까?
WC(Well Clear)는 항공기를 위해 설계되었습니다. 항공기들은 하늘에서 충분한 공간을 확보할 수 있습니다. 아래 오른쪽 그림은 WC를 드론에 적용한 것입니다. 3대 정도의 드론이 WC를 잘 확보합니다.


하지만, 아래 그림과 같이 드론의 밀도가 증가하면 WC 영역이 겹치게 됩니다. WC 자체는 잘 작동하지만, 드론 밀도의 증가는 새로운 도전입니다.

그래서 우리는 이를 극복할 수 있는 다른 개념을 만들었습니다. Well Separation 이 그것이죠.
Well Separation은 무엇입니까?
Well Separation은 무엇입니까?
WS를 설명하기 위해서 자동차에 대한 비유를 들겠습니다.

이 두 자동차는 매우 위험한 상태에 있습니다. 서로의 의도를 모르기 때문에, 계속 접근하는 것은 정말 위험한 일입니다.
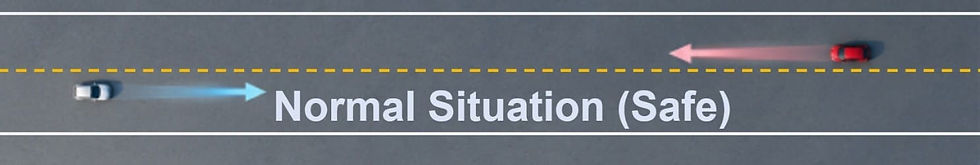
하지만, 차선이 있으면 상황이 달라집니다. 우리는 상대방 차가 자신의 차선으로만 다닌 다는 것을 압니다. 즉, 상대방 차량의 의도를 알 수 있습니다. 그래서 안전한 것이죠.

마찬가지로 이를 드론에도 적용할 수 있습니다. 드론들은 서로의 의도 (위치, 진행 방향, 경로점)를 공유함으로써 마치 도로의 자동차처럼 안전한 비행을 할 수 있습니다.
즉, WS는 드론들이 서로의 의도를 공유함으로써 지속적으로 안전한 분리를 확보하는 상태를 의미합니다.
Well Separation은 어떻게 동작합니까?
Well Separation 은 어떻게 동작합니까?
-
드론이 비행을 시작합니다.
-
드론은 비행중에 다른 드론의 정보를 드론간 직접 통신*으로 수신합니다.
-
수신한 다른 드론의 의도를 분석하여, 분리 위반을 감지합니다. 예를 들어, 우리가 15m로 최소 분리 거리를 설정하면, 15m 이내로 근접하는 드론은 분리를 위반하는 것입니다. 보통 분리 위반의 감지는 1km 이상의 먼 거리에서 수행됩니다.
-
분리 위반 드론이 감지되면, 해당 드론에게 협상 메시지를 전송합니다. 협상은 경로 변경, 속력 변경, 고도 변경 등의 방법이 있습니다.
-
이러한 협상에 의하여 드론들은 분리 위반을 멀리서부터 미리 해결합니다.
-
드론은 이미 안전한 분리를 달성한 상태에서 서로 근접합니다.
-
서로 근접하면서 달성된 분리가 약화되거나 깨지는 것을 지속적으로 추적합니다.
-
드론들은 서로 안전하게 분리된 상황에서 지나갑니다.
직접 D2D 통신 → 위험 예측 → 드론 간 협상 → Path/Speed 조정 → MSD 지속 유지.
Well Separation은 갑작스런 충돌을 회피하는 것이 아니라, 미리 위험을 감지하고, 멀리서부터 분리를 유지하면서 비행하는, normal flight state입니다.
Separate Early. Stay Separated.
* Air-to-Air 통신은 기지국없이 드론들이 직접 정보를 교환할 수 있는 통신입니다. 예를 들면, ISO/IEC 4005 UAAN(unmanned aircraft area network)은 드 론간 직접 통신을 지원하는 국제 통신 표준입니다.
4단계 협력 DAA 프레임워크
4단계 협력 DAA 프레임워크
우리는 드론에 대한 DAA 단계를 새로이 제시합니다.
Step 1 | Step 2 | Step 3 | Step 4 |
|---|---|---|---|
Pre-Separation | WELL SEPARATION | WS Recovery | Last Resort |
충돌 가능성이 발생하지 않게 분리를 계획 | 의도를 공유함으로써 지속적으로 다른 드론과 안전 분리를 유지 | 약화된 WS를 다시 회복 | 충돌을 방지하기 위한 긴급 동작을 자동으로 수행 |
PLAN IT! | MAINTAIN IT! | RESTORE IT! | Escape if necessary! |
-
Pre-Separation은 유인기의 DAA 단계 1와 거의 같습니다. 비행 전에 사전 분리를 수행하는 단계입니다.
-
Well Separation는 비행중에 멀리서부터 안전 분리를 수행하고 유지하는 것을 의미합니다. WS는 긴급한 상황에서 수행되는 것이 아니라, 비행 중에 항상 수행됩니다. 따라서, 위험은 미리 감지되고 미리 해결됩니다.
-
WS recovery는 WS가 손상되었을 때 수행됩니다. 드론은 WS를 스스로 복구하거나 다른 드론과의 재협상을 통하여 복구합니다.
-
Last Resort는 드론이 스스로 다른 드론과의 분리 거리를 최대화하는 행동입니다. 여기에는 호버링이나 고도 상승 등이 포함될 수 있습니다.
실 비행 실증
실 비행 실증
A: 경로 변경
우리는 실제로 WS를 실증하였습니다. WS를 달성하는 첫 번째 방법은 경로 변경입니다. 드론은 충돌 위험을 감지하고, 경로 협상을 수행합니다.

드론은 협상한 대로 경로를 변경합니다. 그리고, 지속적으로 예상되는 분리 거리를 추적합니다. 아래 보라색 그래프는 처음에 0을 가리킵니다. 즉, 분리 거리 0m는 충돌을 의미합니다. 그래프에서 협상 이후에 예상 분리 거리는 15m의 값을 유지하는 것을 볼 수 있습니다.

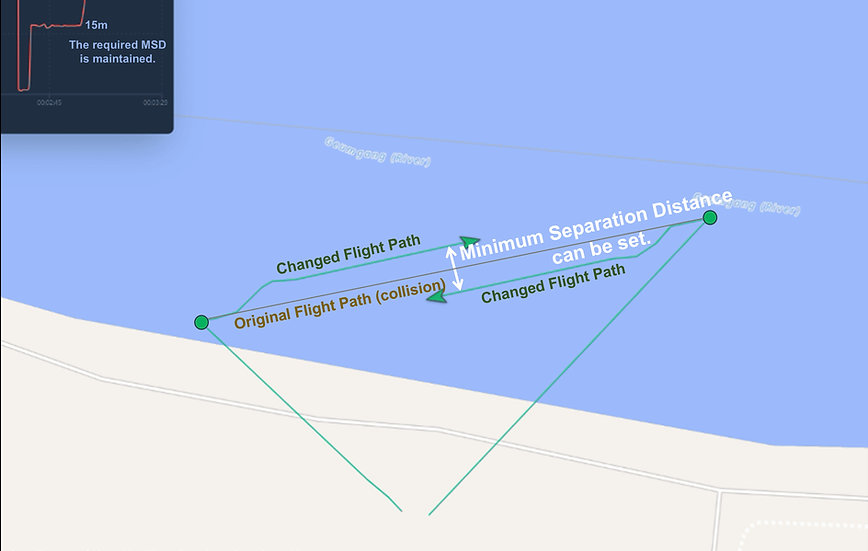
이 그림은 우리가 만든 지상 관찰 프로그램의 화면입니다. 관찰 프로그램은 지상 수신기가 수신한 드론 방송 정보를 이용하여, 드론의 위치와 진행 경로를 표시합니다.
그림에서 왼쪽 위의 화면은 실제로 요구되는 MSD가 지속적으로 유지되는 것을 보여주는 실 데이터 그래프입니다.

실제 테스트 장면을 보여주는 사진입니다. 드론들이 서로 지나칠 때, 최소 분리 거리가 15m임을 확인할 수 있습니다. 전체 동영상은 다음의 링크를 클릭하면 볼 수 있습니다.
https://www.youtube.com/watch?v=XkJVVL1JUBc
B: 속력 변경
WS를 달성하는 두번째 방법은 속력 변경입니다. 드론은 충돌 위험을 감지하고, 속력 협상을 수행합니다.
실증에서 우리는3대의 드론이 서로 같은 교차점을 향해서 돌진하도록 했습니다. 지상 관찰 프로그램에서 3대의 드론이 서로 같은 교차점을 향해서 돌진하는 것을 볼 수 있습니다. 드론은 비행을 시작하자 마자 협상을 수행하고, 속력을 변경합니다. 테스트 장소의 한계로 인하여 약 200~250m의 거리에서 호버링을 하고 있다가, 동시에 비행을 시작합니다.

이 화면은 2번 드론이 교차점을 지나서 3번 드론과 최소 분리 거리 15m를 이루는 장면입니다. 화면 왼쪽 위를 보면, 두 드론 사이의 최소 분리 거리 그래프 3개를 볼 수 있습니다. 모두 15m 이상의 분리 거리를 지속적으로 유지합니다.
실제 촬영한 사진은 아래와 같습니다.

이 실증에 대한 영상은 아래의 링크를 클릭하면 볼 수 있습니다.
https://www.youtube.com/watch?v=bY-RkWiFBH8
이외에도 우리는 지속적으로 실증 영상을 올릴 계획입니다. 관심이 있으시다면, ToBScommunication 유튜브를 구독하고 알림을 클릭하시기 바랍니다.
C: 고도 변경
현재 드론들의 고도는 안전한 실증을 위하여 이미 어느 정도 분리되어 있습니다. 따라서, 고도 변경 실증은 향후 수행됩니다.
기반 기술 - UAAN
기반 기술 — UAAN
WS를 달성하기 위한 통신 수단으로 우리는 UAAN(unmanned aircraft area network)을 사용합니다. UAAN은 ISO/IEC 4005 통신 표준이며 드론 전용 통신으로 개발되었습니다. UAAN 개발은 ToBScommunication CEO인 황현구 박사의 주도하에 이루어졌습니다.
테스트 드론들은 기지국 없이 UAAN으로 서로 통신합니다. 드론은 UAAN을 활용하여 다른 드론과 협상을 수행할 수 있습니다.
드론 방송 정보에는 드론의 위치, 속력, 헤딩, 웨이포인트 정보가 포함됩니다. 방송은 현재 초당 1회입니다.
UAAN의 통신 거리는 약 3km ~ 5km입니다. 이 반경 안에 약 400 대의 드론이 서로 통신할 수 있습니다.
UAAN은 기지국이 없는 분산형 직접 통신이기 때문에, LTE에서 발생할 수 있는 전체적인 통신 두절은 존재하지 않습니다. 일시적 패킷 손실 혹은 오류는 대처할 수 있도록 설계됩니다.
다음 단계 - 협력 공역
다음 단계 — 협력 공역

협력적 분리에서 협력적 공역으로
저희는 이 개념이 드론 간 운용을 넘어 확장될 수 있다고 생각합니다. 혼합 공역에서 유인기는 드론을 더 일찍 인지할 수 있고, 드론 역시 유인기를 더 일찍 인지할 수 있습니다. 이를 통해 유인항공과 무인항공 사이에 또 하나의 안전 계층을 구축할 수 있습니다.
더 이른 인식 → 더 이른 분리 → 더 안전한 혼합 공역
우리의 목표는 단순히 드론을 연결하는 것이 아닙니다.
우리의 목표는 미래 저고도 공역을 위한 협력적 안전 체계를 구축하는 데 기여하는 것입니다.
Q&A
Q & A
1. Well Separation이 정확히 무엇입니까?
Well Separation은 충돌 위험 상황이 되기 전에 충분한 안전거리를 미리 유지하는 것입니다. WS의 목표는 충돌 직전의 회피가 아니라 사전 분리입니다.
2. Well Separation과 충돌회피는 어떻게 다릅니까?
충돌회피는 비교적 마지막 단계의 안전조치입니다. Well Separation은 그보다 훨씬 일찍 작동하여 충분한 시간과 공간이 있을 때 드론들이 서로 분리를 유지하도록 합니다.
3. 왜 그렇게 일찍 분리를 시작합니까?
일찍 대응하면 경로나 속도를 조금만 조정해도 충분합니다. 충돌 직전의 급격한 회피보다 안전하고 효율적입니다.
4. 두 드론이 서로 접근하면 실제로 어떤 일이 일어납니까?
충돌 가능성을 미리 인식하고 서로의 비행 의도를 확인한 뒤 분리 방법을 협상합니다. 안전하게 분리된 후에는 원래 임무를 계속합니다.
5. 드론들은 서로의 현재 위치만 확인합니까?
아닙니다. 위치뿐 아니라 속도, 진행방향, 고도와 예정된 경로 정보까지 공유합니다. 따라서 상대가 현재 어디 있는지뿐 아니라 앞으로 어디로 갈지도 알 수 있습니다.
6. 얼마나 먼 거리에서 충돌 가능성을 알 수 있습니까?
드론들은 서로 약 1~2km 거리에서 충돌 가능성을 예측할 수 있습니다. 참고로, 유인기와 드론의 경우 3~4km 거리에서 예측할 수 있을 것으로 판단하고 있습니다.
7. 충돌 위험은 어떻게 판단합니까?
서로 공유한 위치, 속도, 진행방향과 예정 경로 등을 이용해 앞으로의 비행을 예측하고 분리가 깨질 가능성을 미리 판단합니다.
8. 두 드론은 누가 피할지를 어떻게 결정합니까?
미리 정의된 규칙을 기반으로 드론들이 직접 통신하고 분리 방법을 협상합니다. 중요한 것은 양쪽 드론이 상대방이 어떤 행동을 할 것인지 알고 움직인다는 것입니다.
9. 중앙 관제 시스템이 회피를 결정하는 것이 아닙니까?
아닙니다. 분리와 회피 판단은 분산 방식으로 이루어집니다. 각 드론이 주변 드론으로부터 직접 받은 정보를 이용해 스스로 판단합니다.
10. 정면으로 마주 오는 경우에는 어떻게 합니까?
두 드론이 충돌 가능성을 미리 인식하고 서로 분리 동작을 협상합니다. 이번 정면충돌 회피 실증에서 그 과정을 직접 보여주었습니다.
11. 두 드론의 경로가 교차하는 경우에는 어떻게 합니까?
예상 경로의 교차 여부를 미리 판단하고 교차점에 도달하기 전에 분리를 협상합니다. 필요하면 한 대 또는 양쪽 모두 경로를 조정합니다.
12. 한 대만 피합니까, 두 대 모두 피합니까?
상황에 따라 모두 가능합니다. 중요한 것은 각자 독립적으로 회피하는 것이 아니라 서로 통신하여 상대의 행동을 알고 협조해서 움직인다는 것입니다.
13. 분리가 끝나면 원래 임무로 돌아갑니까?
네. 안전한 분리가 확보되면 원래 비행경로와 임무로 자동 복귀하여 비행을 계속할 수 있습니다.
14. 실증에서 최소 근접거리는 어떻게 확인합니까?
실제 비행 데이터를 기록하고 리플레이 프로그램에서 두 드론의 궤적과 최소 근접거리를 확인합니다.
15. 실증의 성공 여부는 무엇으로 판단합니까?
협상이 수행된 후, 필요한 분리가 유지됐는지, 협조된 동작이 정상적으로 수행됐는지, 이후 원래 임무로 안전하게 복귀했는지를 확인합니다.
16. 조종자가 회피 명령을 내리는 겁니까?
아닙니다. 분리 판단과 동작은 UAAN 시스템에서 자동으로 수행합니다. 조종자는 실증 비행의 안전을 감독합니다.
17. 그렇다면 실증에서 조종자의 역할은 무엇입니까?
조종자는 전체 비행 안전을 책임지고 필요하면 개입할 수 있습니다. 하지만 UAAN의 분리 판단과 협상 자체는 자동으로 이루어집니다.
18. 세 대가 동시에 접근하면 어떻게 됩니까?
각 드론은 주변의 여러 드론을 동시에 인식하고 복수의 충돌 가능성을 판단합니다. 따라서 UAAN의 분리는 단순한 1대1 회피에 한정되지 않습니다.
19. 두 대와 세 대의 분리는 무엇이 다릅니까?
세 대 이상에서는 한 드론의 분리 동작이 다른 드론과의 분리에 영향을 줄 수 있습니다. 따라서 여러 드론과의 관계를 동시에 고려해야 합니다.
20. 한 드론이 예상과 다르게 움직이면 어떻게 합니까?
드론의 상태정보는 계속 갱신됩니다. 상대 드론의 움직임이 달라지면 새로운 정보를 받아 분리 상황을 다시 계산합니다.
21. Well Separation이 깨지면 어떻게 합니까?
정상적인 분리 유지 단계에서 보다 긴급한 안전 대응 단계로 전환합니다. 이때는 가능한 빠르게 안전한 분리를 다시 확보하는 것이 우선입니다.
22. 이번 UND 실증에서는 몇 대를 시험했습니까?
이번 UND 실증에서는 최대 4대의 UAAN 탑재 드론을 이용해 비행시험을 진행하였습니다.
23. BVLOS 비행에도 사용할 수 있습니까?
네. 직접적인 항공기 간 협력 통신과 사전 분리 기능은 향후 대규모 BVLOS 운항에서 중요한 안전 계층으로 활용될 수 있습니다.
24. GPS를 사용할 수 없으면 어떻게 합니까?
현재 구현에서는 GNSS 기반 위치정보를 사용합니다. 위치정보를 확보할 수 있는 대체항법이나 탑재 센서가 있다면 결합할 수 있습니다.
25. 최소 안전거리는 항상 동일합니까?
아닙니다. 필요한 분리거리는 항공기의 성능, 속도, 운항환경과 임무 조건 등에 따라 설정할 수 있습니다.
26. 실제 복잡한 공역에서도 사용할 수 있습니까?
그것이 목표입니다. 현재는 통제된 환경에서 비행 실증을 수행하고 있으며, 앞으로 드론 수와 상황의 복잡도를 단계적으로 높여 실제 운용환경으로 확장할 계획입니다.
27. 실증에 사용한 UAAN 통신이 정확히 무엇입니까?
UAAN은 무인항공기 간 직접 통신 네트워크입니다. 기지국이나 서버, 중앙 통제에 의존하지 않고 드론들이 서로 직접 정보를 공유합니다.
28. 왜 UAAN 같은 통신이 필요합니까?
미래에는 많은 자율 드론이 같은 공역을 이용하게 됩니다. 드론들이 서로 직접 정보를 공유하고 협력하여 안전한 분리를 유지할 수 있는 방법이 필요합니다.
29. 왜 5G나 LTE를 사용하지 않습니까?
5G나 LTE는 지상 통신 인프라에 의존합니다. UAAN은 항공기 간 직접 통신이기 때문에 지상 네트워크의 연결 여부와 관계없이 안전을 위한 통신을 유지할 수 있습니다.
30. 통신거리는 얼마나 됩니까?
목표 통신거리는 약 3~5km입니다. 실제 통신거리는 주변 환경과 안테나 조건 등에 따라 달라질 수 있습니다.
31. 통신이 끊어지면 어떻게 합니까?
LTE는 순간적인 트래픽 포화나 기지국 간 간섭 등으로 인해 공중에서 통신 연결이 불안정해질 수 있습니다. 반면 UAAN과 같은 무선 분산 통신은 기지국이나 중앙 네트워크에 의존하지 않기 때문에 이러한 원인으로 전체 통신이 중단되지 않습니다. 의도적인 전파 방해나 장비 고장과 같은 특수한 상황을 제외하면 통신을 지속적으로 유지하도록 설계되어 있습니다. 일시적인 통신 오류나 패킷 손실은 발생할 수 있지만, 이에 대응할 수 있도록 설계되어 있습니다. 장비 자체의 고장에는 통신 장비를 이중화하는 방식으로 대응할 수 있습니다.
32. 드론이 많아지면 통신이 포화되지 않습니까?
수백대의 드론이 좁은 영역에서도 통신이 포화되지 않도록 설계하고 있습니다. 확장성은 UAAN의 중요한 설계 목표입니다.
33. UAAN은 국제표준이 있습니까?
네. UAAN의 기본적인 네트워크 구조와 통신 개념은 ISO/IEC 4005 Part 1~4로 국제 표준화되어 있습니다.
34. Remote ID와 무엇이 다릅니까?
Remote ID는 기본적으로 드론의 식별정보와 위치정보를 제공하는 역할을 합니다. UAAN은 여기에서 더 나아가 드론들이 운항정보를 직접 공유하고 서로 분리를 협상할 수 있게 합니다.
35. ADS-B와는 무엇이 다릅니까?
항공기의 상태정보를 방송한다는 점에서는 유사한 부분이 있습니다. 그러나 UAAN은 무인항공기의 운용을 고려하고 있으며 항공기 간 직접적인 협력 통신과 분리 협상을 지원한다는 차이가 있습니다.
36. 기존 드론 DAA와 무엇이 다릅니까?
기존 DAA는 센서를 이용해 다른 항공기를 탐지하는 방식이 중요한 부분을 차지합니다. UAAN은 협력 통신을 추가해 상대가 현재 어디 있는지 뿐만이 아니라 앞으로 어디로 가려고 하는지까지 공유할 수 있습니다.
37. 카메라나 레이더를 대체하는 기술입니까?
반드시 대체하는 것은 아닙니다. UAAN은 협력 항공기 간 정보를 제공하고, 카메라나 레이더 등의 센서는 비협력 항공기나 장애물을 탐지하는 방식으로 서로 보완할 수 있습니다.
38. UTM과 경쟁하는 기술입니까?
아닙니다. UAAN은 UTM을 대체하기보다는 보완할 수 있습니다. UTM이 전체적인 공역과 교통을 관리한다면 UAAN은 가까이 있는 항공기들이 현장에서 직접 협력할 수 있게 합니다.
39. 인터넷 연결이 없어도 작동합니까?
네. 기본적인 공대공 안전통신에는 인터넷 연결이 필요하지 않습니다.
40. 사이버보안 문제는 어떻게 해결합니까?
실제 운용에서는 인증, 메시지 무결성, 안전한 항공기 식별 등이 중요합니다. 이러한 보안 기능은 UAAN의 분산형 구조를 유지하면서 단계적으로 적용할 수 있습니다.
41. 언제 상용화할 계획입니까?
현재는 실제 비행을 통한 기술 검증과 다수 드론 실증에 집중하고 있습니다. 이후 실제 운항환경과 공역관리 시스템과의 연계를 단계적으로 추진할 계획입니다.
42. WS를 달성하려면 모든 드론이 이 장치를 달아야 합니까?
드론들은 UAAN 장치를 달아야 서로 인지하고 분리를 수행할 수 있습니다. UAAN 장치는 통신 장치이기 때문에 레이다나 카메라 영상처리 등에 비해서 크기/무게/가격이 드론에 장착되기에 매우 유리합니다.
43. 이번 UND 실증에서 가장 보여주고 싶은 것은 무엇입니까?
핵심은 간단합니다. 드론들이 직접 통신하고, 충돌 가능성을 미리 인식하고, 서로 분리를 협상한 뒤, 안전하게 원래 임무를 계속할 수 있다는 것을 실제 비행으로 보여주는 것입니다.